



Che cos'è un sistema di rotazione?Si tratta di un attuatore rotativo compatto che integra in un'unica unità un cuscinetto di rotazione, un gruppo di ingranaggi (solitamente a vite senza fine o a denti dritti), un alloggiamento e un'interfaccia motore. Durante la rotazione, è in grado di sopportare carichi assiali, radiali e di inclinazione. Con un azionamento di rotazione di precisione per l'automazione, la questione fondamentale non è la precisione dell'encoder, bensì la sua posizione rispetto al carico e la quantità di movimento latente tra i due.
Ecco la risposta breve. L'errore di indicizzazione si riduce quando il feedback rileva la maggior parte possibile della trasmissione, quando la risoluzione è nettamente inferiore alla tolleranza e quando il rapporto di trasmissione mantiene ogni passo del motore piccolo senza rallentare eccessivamente l'asse. Ogni scelta è in contrasto con le altre, quindi nessuna funziona da sola.
Da dove proviene l'errore di indicizzazione in un asse rotante
L'errore di indicizzazione è la differenza tra l'angolo comandato e l'angolo di carico effettivo dopo l'arresto dell'asse. La ripetibilità dell'asse di automazione è un concetto correlato ma diverso. Descrive quanto l'asse ritorni allo stesso angolo per molti cicli. Un dispositivo di fissaggio può essere ripetibile ma impreciso, e questa distinzione cambia il modo in cui si procede alla risoluzione dei problemi.
In un asse di rotazione, l'errore si accumula lungo una catena:
- Quantizzazione dell'encoder:il più piccolo passo che il dispositivo di feedback è in grado di segnalare.
- Gioco:libero movimento nell'ingranaggio quando cambia direzione.
- Carica:Torsione elastica in giunti, alberi e denti degli ingranaggi sotto l'effetto di coppia o inerzia.
- Errore di trasmissione:piccole deviazioni angolari dalla forma del dente, dal passo e dal montaggio.
- Inclinazione strutturale:flessione del cuscinetto e della superficie di montaggio sotto carico di momento.
- Controllo del comportamento:errore successivo, superamento e tempo di assestamento all'arresto.
Un errore comune è quello di considerare la scheda tecnica dell'encoder come la specifica dell'asse. Un encoder ad alta risoluzione sull'albero motore non dice nulla sul gioco o sull'avvolgimento a valle. Ho visto progetti con un feedback eccellente fallire un test di ripetibilità perché lo spazio vuoto si trovava dopo il sensore.
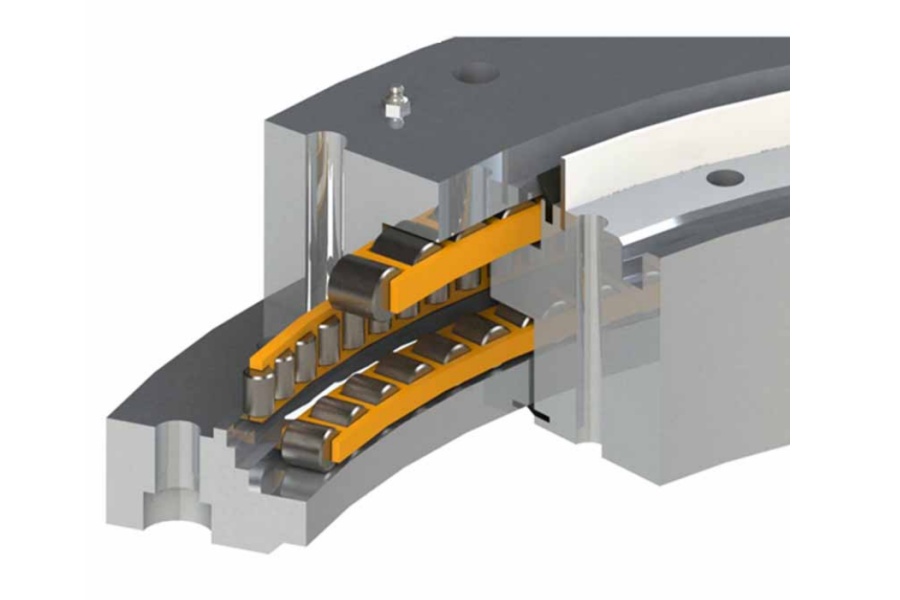
Come il posizionamento dell'encoder, la risoluzione del feedback e la regolazione del rapporto di trasmissione riducono l'errore di indicizzazione durante i cicli automatici di arresto e posizionamento.
Questi tre parametri interagiscono tra loro. Modificarne uno senza controllare gli altri spesso sposta il problema anziché risolverlo. La tabella illustra cosa controlla ciascun parametro e dove smette di essere efficace.
| Parametro | Ciò che controlla | Come interagisce | Compromesso o limite |
|---|---|---|---|
| Encoder lato motore | Angolo dell'albero motore. Il suo passo è diviso per il rapporto di trasmissione in uscita. | Funziona bene con uno stadio di ingranaggi rigido e con gioco ridotto. | Indifferente al gioco, all'effetto wind-up e all'inclinazione dopo il sensore. |
| Codificatore lato uscita | Angolo di carico effettivo, con errore di ingranaggio all'interno del ciclo. | Corregge ciò che il sensore lato motore non riesce a rilevare. | Il gioco all'interno del circuito può causare oscillazioni. È inoltre necessario un piano di montaggio e sigillatura. |
| Doppio feedback (entrambi) | Circuito interno veloce sul motore, posizione corretta sul carico. | Il sensore di uscita regola la posizione finale, il sensore del motore stabilizza il movimento. | Maggiore impegno nella messa a punto e più lavoro di cablaggio e interfaccia. |
| Risoluzione del feedback | Passo angolare minimo rilevabile. | Deve essere più fine dell'errore dovuto al gioco e all'avvolgimento per essere rilevante. | Oltre quel punto, conteggi più precisi aumentano i costi e la sensibilità al rumore, non la precisione. |
| Rapporto di trasmissione | Dimensione del passo di uscita, inerzia riflessa e velocità di uscita. | Un rapporto di trasmissione più elevato consente di ottenere passi più precisi e riduce l'inerzia di carico sul motore. | Velocità di uscita inferiore e, nel caso di ingranaggi a vite senza fine, minore efficienza e maggiore produzione di calore. Non elimina il gioco. |
Il posizionamento determina cosa il controller può correggere
Un encoder lato motore è semplice e comune. Funziona al meglio quando il carico è costante e la trasmissione è rigida. Se i finecorsa devono mantenere una tolleranza al variare della direzione del carico, il sensore deve rilevare l'uscita.
Un encoder sul lato di uscita chiude l'anello di controllo attorno all'intera trasmissione. Ciò include il gioco meccanico, quindi il controllore potrebbe invertire la direzione alcune volte in prossimità del bersaglio. Guadagni moderati, un avvicinamento finale da una direzione o un doppio feedback solitamente risolvono questo problema. Questo è il motivo principale per cui l'integrazione dell'encoder del variatore di velocità dovrebbe essere pianificata prima di definire l'alloggiamento e l'interfaccia del motore.
La risoluzione è rilevante solo fino al valore massimo dell'altro errore.
Ecco un calcolo ipotetico, non una specifica di prodotto. Supponiamo che un encoder per motore generi 10.000 impulsi per giro e che il rapporto di trasmissione sia 50:1. L'uscita riceve 500.000 impulsi per giro, ovvero circa 0,00072° per impulso. Se l'ingranaggio ha un gioco di 0,1°, la dimensione dell'impulso è irrilevante al momento dell'arresto.
Come si riduce quindi in pratica l'errore di indicizzazione rotativa? Innanzitutto, individuate il termine più grande della catena. Quindi, scegliete una risoluzione di gran lunga superiore alla tolleranza e investite il resto del budget in rigidità, controllo del gioco e feedback di uscita.
Regolazione del rapporto per cicli di arresto e posizionamento
Un rapporto di trasmissione più elevato divide l'inerzia di carico vista dal motore per il quadrato del rapporto stesso. Questo facilita l'assestamento all'arresto. Tuttavia, il motore deve girare più velocemente per raggiungere lo stesso tempo di ciclo e gli ingranaggi a vite senza fine si surriscaldano maggiormente con rapporti elevati. Prima di scegliere il rapporto, è necessario verificare congiuntamente il tempo di ciclo e il ciclo di lavoro.
Limite: se l'asse si inverte raramente e si avvicina sempre dallo stesso lato, il gioco meccanico è meno rilevante. In tal caso, un encoder lato motore e un rapporto di trasmissione ben scelto potrebbero essere sufficienti.
Richiedi le specifiche personalizzate per il tuo sistema di rotazione o cuscinetto
Comunicaci il carico, la velocità e l'ambiente di lavoro: riceverai entro 24 ore una proposta personalizzata per un sistema di rotazione da 100 a 5000 mm o per un cuscinetto di rotazione, corredata di disegni 3D.
Scegliere il tipo di ingranaggio prima di scegliere l'encoder
La trasmissione definisce il margine di errore entro cui il feedback deve operare. Luoyang Slewing Bearing Co., Ltd. produce ciascuno dei seguenti tipi. I casi seguenti mostrano come sono stati specificati gli azionamenti in applicazioni reali, non i risultati dell'encoder.
| Tipo di azionamento | Posizione di ripresa | Caso tratto dai nostri archivi | Considerazioni sull'indicizzazione |
|---|---|---|---|
| Trasmissione a vite senza fine | Autobloccante nelle custodie seguenti | Produttore sudcoreano di attrezzature portuali: 20 unità di WEA9-62-25HR per gru portuali, precisione di tracciamento ≤0,15°, grado di protezione IP65. | Mantiene la posizione anche senza alimentazione, ma il gioco meccanico persiste e può essere rilevato da un encoder di uscita. |
| Doppia trasmissione a vite senza fine | Ingranaggio a vite senza fine autobloccante | Produttore di attrezzature forestali della Columbia Britannica: 30 unità di WED14-86-25BHR.5 per macchine a pinza, precisione ≤0,13° | Scelta laddove sia richiesto un obiettivo di precisione più rigoroso. Verificare il grado di precisione e il gioco sul proprio disegno. |
| Trasmissione a ingranaggi cilindrici | In genere necessita di un freno o di una coppia di tenuta | Manchester, Regno Unito, produttore di apparecchiature per l'automazione: 100 unità di SP-I 0841-32.1 per piattaforme girevoli automatizzate | Una maggiore efficienza meccanica in genere implica un freno nel ciclo di arresto e mantenimento. |
Le trasmissioni a vite senza fine mantengono la posizione senza bisogno di alimentazione, il che le rende adatte a gru e attrezzature di movimentazione che non devono spostarsi. Le trasmissioni a ingranaggi cilindrici sono più indicate per piattaforme girevoli a ciclo continuo o frequente, dove l'efficienza è fondamentale. Nessuna delle due è automaticamente più precisa, poiché la catena di errori comprende anche il montaggio e il controllo.
Le nostre serie SE e WE seguono gli standard di progettazione tedeschi e sono prodotte localmente con gradi di precisione da P0 a P4. Prima di confrontare i preventivi, chiedete quale grado di precisione è previsto per la vostra tolleranza. Un grado di precisione superiore non è sempre quello giusto se il carico e il montaggio non sono in grado di supportarlo.
Errori comuni nella specifica di un sistema di azionamento di rotazione dell'encoder
- Acquisto di una soluzione per risolvere un problema di contraccolpo.Conteggi più fini non chiudono il gioco meccanico. Misurare prima il gioco all'uscita.
- Utilizzando accuratezza e ripetibilità come un unico valore numerico.Chiedi a quale tolleranza si riferisce e sotto quale carico.
- Ignorando la planarità della superficie di montaggio.Un cuscinetto montato su una piastra deformata introduce inclinazione ed errore di trasmissione che nessun sensore è in grado di eliminare.
- Impostazione di guadagni elevati con un encoder di uscita.Il gioco all'interno del circuito trasforma la regolazione aggressiva in una ricerca incerta del finecorsa.
- Confronto dei valori di precisione rilevati in condizioni diverse.Il valore a vuoto e il valore a pieno carico con inversione di marcia non sono equivalenti.
- Congelare l'alloggiamento prima di scegliere l'encoder.Il montaggio tardivo dell'encoder comporta compromessi in termini di allineamento e tenuta.
Cosa ispezionare e cosa ti dicono le prove
Richiedi i registri di ispezione dimensionale degli ingranaggi e delle piste di rotolamento. Ogni cuscinetto di rotazione che produciamo supera l'ispezione tridimensionale CMM e i test di carico dinamico.Controllo qualità dell'azionamento di rotazioneQuesta pagina illustra il processo e il nostro stabilimento opera in conformità alla norma ISO 9001:2015. Queste registrazioni dimostrano la coerenza dei componenti. Non sostituiscono tuttavia un test completo dell'asse con motore, carico e controller.
Uno scenario pratico per un dispositivo di indicizzazione rotante
Consideriamo un dispositivo di fissaggio ipotetico che deve indicizzare con una precisione di ±0,1° sotto un carico variabile dell'utensile. Il team misura i fermi con un encoder lato motore e rileva una dispersione che non corrisponde ai conteggi. La causa più comune è il gioco e l'avvolgimento dopo il sensore, quindi la soluzione consiste nel posizionamento del feedback, non nell'utilizzo di un encoder più preciso.
Procedi in quest'ordine:
- Misurare l'angolo di uscita con un riferimento esterno a dieci stop da ciascuna direzione.
- Confronta i risultati in base alla direzione di approccio. Uno scostamento direzionale indica gioco o torsione.
- Aggiungere o spostare il feedback in uscita, oppure adottare un approccio finale unidirezionale.
- Ricontrollare il rapporto di trasmissione in relazione all'inerzia e al tempo di ciclo.
- Eseguire nuovamente il test con il carico reale dell'utensile, non solo a vuoto.
Per l'unità base, uno standardUnità di rotazionespesso soddisfa l'esigenza. Se il tipo di encoder, l'involucro di montaggio o l'interfaccia del motore sono insoliti, unUnità di rotazione personalizzataEvita le piastre adattatrici che aggiungono ulteriore flessibilità.

Lista di controllo prima di finalizzare l'architettura del movimento
Raccogli questi elementi prima di richiedere un preventivo. La mancanza di dati è il motivo più comune per cui una prima proposta necessita di una revisione.
- Tolleranza richiesta e se si riferisce ad accuratezza o ripetibilità.
- Profilo di carico: momento assiale, radiale e di ribaltamento, oltre a inerzia e ciclo di lavoro.
- Tempo di ciclo e frequenza di arresto, con indicazione delle inversioni di direzione.
- Tipo di encoder, risoluzione, interfaccia e posizione preferita.
- Metodo di bloccaggio: vite senza fine autobloccante o freno.
- Ambiente: polvere, lavaggi o esposizione agli agenti atmosferici. I nostri azionamenti di rotazione offrono una protezione fino a IP66.
- Quantità: le unità standard partono da 1 set, le unità personalizzate da 5 set.
Luoyang Slewing Bearing Co., Ltd. si concentra da oltre 15 anni sulla ricerca e sviluppo di cuscinetti e azionamenti di rotazione, con all'attivo più di 2.000 progetti nel settore delle macchine movimento terra. Forniamo una proposta tecnica entro 24 ore e la prototipazione rapida richiede 3 giorni. I difetti di fabbricazione accertati vengono sostituiti gratuitamente in base alla nostra garanzia di qualità estesa di 2 anni e le domande tecniche ricevono risposta entro 48 ore.
Queste condizioni si applicano al nostro processo standard. I tempi di consegna effettivi, il grado di precisione e la configurazione dell'encoder dipendono dal disegno e dal caso di carico che ci invierete.
Richiedi le specifiche personalizzate per il tuo sistema di rotazione o cuscinetto
Comunicaci il carico, la velocità e l'ambiente di lavoro: riceverai entro 24 ore una proposta personalizzata per un sistema di rotazione da 100 a 5000 mm o per un cuscinetto di rotazione, corredata di disegni 3D.
 WhatsApp

 +8613903880726