



Что такое поворотный привод?Это компактный поворотный привод, объединяющий в одном устройстве поворотный подшипник, зубчатую передачу (обычно червячную или прямозубую), корпус и интерфейс двигателя. Во время вращения он воспринимает осевые, радиальные и наклонные нагрузки. В случае прецизионного поворотного привода для автоматизации вопрос заключается не в точности энкодера, а в его расположении относительно нагрузки и в том, какое движение скрывается между ними.
Вот краткий ответ. Ошибка индексации уменьшается, когда обратная связь охватывает как можно большую часть приводного механизма, когда разрешение значительно выше допустимого отклонения и когда передаточное число обеспечивает малый шаг каждого двигателя, не замедляя при этом ось. Каждый из этих вариантов имеет свои недостатки, поэтому ни один из них не работает в одиночку.
Откуда возникает ошибка индексации при вращении оси
Ошибка индексации — это разница между заданным углом и фактическим углом нагрузки после остановки оси. Повторяемость осей автоматизации — это связанное, но другое понятие. Оно описывает, насколько точно ось возвращается к одному и тому же углу на протяжении многих циклов. Приспособление может быть воспроизводимым, но неточным, и это различие влияет на подход к поиску и устранению неисправностей.
В поворотной приводной оси ошибка накапливается по всей цепочке:
- Квантование кодировщика:наименьший шаг, о котором может сообщить устройство обратной связи.
- Обратная реакция:Свободное перемещение зубчатого зацепления при изменении направления движения.
- Завершение:Упругое скручивание в муфтах, валах и зубьях шестерен под действием крутящего момента или инерции.
- Ошибка передачи:Небольшие угловые отклонения от формы зуба, шага и способа крепления.
- Структурный наклон:прогиб подшипниковой и монтажной поверхности под действием моментной нагрузки.
- Контроль поведения:следуют ошибка, перерегулирование и время стабилизации на остановке.
Распространенная ошибка — рассматривать техническое описание энкодера как спецификацию оси. Высокоточный энкодер на валу двигателя ничего не говорит о люфте или скручивании на выходе. Я видел конструкции с отличной обратной связью, которые не прошли проверку на повторяемость, потому что зазор располагался после датчика.
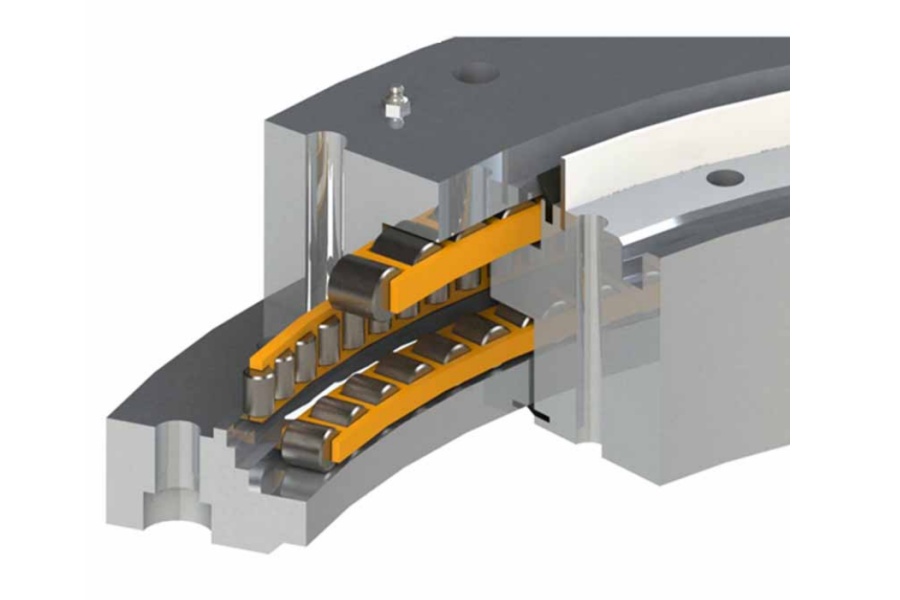
Как размещение энкодера, разрешение обратной связи и настройка передаточного отношения снижают ошибку индексации во время автоматизированных циклов остановки и позиционирования.
Эти три параметра взаимодействуют. Изменение одного из них без проверки остальных часто перемещает проблему, а не устраняет её. В таблице показано, что контролирует каждый параметр и где его влияние перестаёт быть эффективным.
| Параметр | Что оно контролирует | Как оно взаимодействует | Компромисс или ограничение |
|---|---|---|---|
| Энкодер со стороны двигателя | Угол наклона вала двигателя. Его шаг делится на передаточное отношение на выходе. | Хорошо работает с жесткой зубчатой передачей с малым люфтом. | После срабатывания датчика датчик не реагирует на люфт, затяжку и наклон. |
| выходной энкодер | Фактический угол нагрузки с учетом погрешности передачи внутри контура. | Исправляет то, что не может увидеть датчик со стороны двигателя. | Люфт внутри контура может вызывать колебания напряжения. Также необходим план монтажа и герметизации. |
| Двойная обратная связь (обе) | Быстрый внутренний контур управления двигателем, определение истинного положения на нагрузке. | Датчик выходного сигнала корректирует конечное положение, датчик двигателя стабилизирует движение. | Дополнительные усилия по настройке, а также работа с проводкой и интерфейсами. |
| Разрешение обратной связи | Наименьший регистрируемый шаг изменения угла. | Должно быть, дело не только в погрешностях, возникающих из-за люфта и закручивания пружины. | После этого более точный подсчет увеличивает стоимость и повышает чувствительность к шуму, а не точность. |
| Передаточное отношение | Размер шага выходного сигнала, отраженная инерция и скорость выходного сигнала. | Более высокое передаточное число обеспечивает более плавные шаги и снижает инерцию нагрузки на двигатель. | Более низкая скорость вращения выходного вала, а для червячной передачи — более низкая эффективность и больший нагрев. Это не устраняет люфт. |
Размещение определяет, что может исправить контроллер.
Энкодер со стороны двигателя — простое и распространенное устройство. Он работает наилучшим образом, когда нагрузка стабильна, а редуктор имеет жесткое соединение. Если ваши упоры должны сохранять допуск при изменении направления нагрузки, датчик должен считывать выходной сигнал.
Энкодер на выходной стороне замыкает контур управления всей трансмиссией. Это включает в себя люфт, поэтому контроллер может несколько раз изменить направление вращения вблизи целевого значения. Умеренные коэффициенты усиления, конечный подход с одного направления или двойная обратная связь обычно позволяют это сгладить. Это главная причина, по которой интеграцию энкодера в систему управления поворотом следует планировать до того, как будет окончательно определено взаимодействие корпуса и двигателя.
Разрешение имеет значение только до самой большой остаточной ошибки.
Это гипотетический расчет, а не спецификация продукта. Предположим, что энкодер двигателя выдает 10 000 импульсов на оборот, а передаточное отношение составляет 50:1. На выходе получается 500 000 импульсов на оборот, или примерно 0,00072° на импульс. Если в зацеплении шестерни есть люфт 0,1°, то величина импульса в точке остановки не имеет значения.
Итак, как же на практике уменьшить погрешность поворотного индексирования? Сначала найдите самый большой член в цепи. Затем выберите разрешение в несколько раз выше допуска и потратьте оставшуюся часть бюджета на жесткость, контроль люфта и обратную связь по выходному сигналу.
Настройка передаточного отношения для циклов остановки и позиционирования.
Более высокое передаточное число делит инерцию нагрузки, воспринимаемую двигателем, на квадрат передаточного числа. Это помогает стабилизироваться в точке остановки. Но двигателю необходимо вращаться быстрее, чтобы достичь того же времени цикла, а червячные передачи нагреваются при высоких передаточных числах. Перед выбором передаточного числа проверьте время цикла и коэффициент заполнения одновременно.
Ограничение: если ваша ось редко меняет направление и всегда приближается с одной и той же стороны, люфт имеет меньшее значение. В этом случае может быть достаточно энкодера со стороны двигателя и правильно подобранного передаточного отношения.
Закажите изготовление поворотного привода или подшипника по индивидуальным спецификациям.
Сообщите нам вашу нагрузку, скорость и условия эксплуатации — и получите индивидуальное предложение по поворотному приводу или поворотному подшипнику с диапазоном поворота 100–5000 мм и 3D-чертежами в течение 24 часов.
Выбор типа шестерни перед выбором энкодера
Зубчатая передача устанавливает минимальный уровень погрешности, с которым должна работать обратная связь. Компания Luoyang Slewing Bearing Co., Ltd. производит каждый из следующих типов приводов. Приведенные ниже примеры показывают, как приводы были спроектированы в реальных условиях эксплуатации, а не результаты работы энкодера.
| Тип привода | Занимает позицию | Дело из наших архивов | Вопросы индексации |
|---|---|---|---|
| Червячный привод поворота | Самоблокировка в случаях, указанных ниже. | Южнокорейский производитель портового оборудования: 20 единиц WEA9-62-25HR для портовых кранов, точность позиционирования ≤0,15°, степень защиты IP65. | Удерживает положение без питания, но люфт всё ещё присутствует, и выходной энкодер его видит. |
| Двойной червячный поворотный привод | Самоблокирующаяся червячная передача | Производитель лесозаготовительной техники из Британской Колумбии: 30 единиц WED14-86-25BHR.5 для грейферных машин, точность ≤0,13°. | Выбрано там, где применяется более высокая точность. Подтвердите точность и люфт на собственном чертеже. |
| Поворотный привод с прямозубой шестерней | Как правило, требуется тормоз или удерживающий момент. | Производитель автоматизированного оборудования из Манчестера, Великобритания: 100 единиц SP-I 0841-32.1 для автоматизированных поворотных платформ. | Более высокая механическая эффективность обычно означает наличие тормоза в цикле остановки и удержания. |
Червячные приводы удерживают положение без питания, что подходит для кранов и погрузочно-разгрузочного оборудования, где не должно быть люфта. Цилиндрические приводы подходят для поворотных платформ непрерывного или частого вращения, где важна эффективность. Ни один из них автоматически не является более точным, поскольку цепочка ошибок включает в себя также монтаж и управление.
Наши серии SE и WE соответствуют немецким стандартам и имеют класс точности от P0 до P4. Перед сравнением цен уточните, какой класс точности вам подходит. Более высокий класс точности не всегда является оптимальным, если нагрузка и крепление не выдерживают его.
Распространенные ошибки при выборе привода перемещения энкодера.
- Приобретение средства для устранения проблемы с люфтом.Более точные измерения не устраняют механический люфт. Сначала измерьте люфт на выходе.
- Используя точность и воспроизводимость как один показатель.Уточните, к какому именно типу относится допуск и при какой нагрузке.
- Не обращая внимания на плоскостность монтажной поверхности.Подшипник, установленный на деформированной пластине, приводит к наклону и ошибке передачи, которые не может устранить ни один датчик.
- Установка высоких коэффициентов усиления с помощью выходного энкодера.Обратная связь внутри контура превращает агрессивную настройку в «скачки» на остановке.
- Сравнение показателей точности, полученных в различных условиях.Показатель без нагрузки и показатель с нагрузкой и изменением направления вращения не эквивалентны.
- Фиксация корпуса перед выбором энкодера.Поздняя установка энкодера приводит к компромиссам в выравнивании и герметизации.
Что следует осмотреть и что показывают полученные данные.
Запросите протоколы контроля размеров деталей шестерни и дорожки качения. Каждый поворотный подшипник, который мы производим, проходит трехкоординатный контроль на координатно-измерительной машине и испытания на динамическую нагрузку.Контроль качества поворотного приводаНа этой странице описан процесс, и наш завод работает в соответствии со стандартом ISO 9001:2015. Эти записи подтверждают стабильность качества деталей. Они не заменяют проверку всей оси вместе с двигателем, нагрузкой и контроллером.
Пример отработанного сценария для поворотного индексирующего приспособления
Рассмотрим гипотетическое приспособление, которое должно поворачиваться с точностью ±0,1° при изменении нагрузки на инструмент. Команда измеряет положения с помощью энкодера со стороны двигателя и обнаруживает разброс показаний, не соответствующий фактическим значениям. Обычно причиной является люфт и заедание после датчика, поэтому решение заключается в определении местоположения обратной связи, а не в использовании более точного энкодера.
Выполняйте действия в следующем порядке:
- Измерьте угол выходного сигнала с помощью внешнего эталона на десяти положениях относительно каждого направления.
- Сравните результаты в зависимости от направления подхода. Смещение в определенном направлении указывает на люфт или закручивание лески.
- Добавьте или переместите обратную связь на выходе, или же примените односторонний подход к завершению процесса.
- Повторно проверьте передаточное число с учетом инерции и времени цикла.
- Проведите повторную проверку под реальной нагрузкой на инструмент, а не только без нагрузки.
Для базового блока используется стандартныйПоворотный приводЧасто удовлетворяет потребности. Если тип вашего энкодера, монтажные размеры или интерфейс двигателя нестандартны, то...Специализированный поворотный приводисключает использование переходных пластин, которые добавляют собственную податливость.

Контрольный список перед окончательным утверждением архитектуры движения
Перед запросом коммерческого предложения соберите следующую информацию. Отсутствие данных — наиболее распространенная причина, по которой первое предложение требует доработки.
- Требуемый допуск и то, означает ли он точность или воспроизводимость.
- Профиль нагрузки: осевой, радиальный и опрокидывающий моменты, а также момент инерции и коэффициент заполнения.
- Время цикла и частота остановок, с отмеченными изменениями направления движения.
- Тип кодировщика, разрешение, интерфейс и предпочтительное местоположение.
- Способ удержания: самоблокирующийся червячный механизм или тормоз.
- Условия эксплуатации: пыль, промывка водой или воздействие внешней среды. Наши приводы с изменяемым шагом обеспечивают защиту до уровня IP66.
- Количество: стандартные единицы — от 1 комплекта, единицы, изготовленные по индивидуальному заказу, — от 5 комплектов.
Компания Luoyang Slewing Bearing Co., Ltd. более 15 лет специализируется на исследованиях и разработках в области поворотных подшипников и приводов поворотных механизмов, реализовав более 2000 проектов в сфере тяжелой техники. Мы предоставляем техническое предложение в течение 24 часов, а быстрое прототипирование занимает 3 дня. Подтвержденные производственные дефекты заменяются бесплатно в рамках нашей расширенной 2-летней гарантии качества, а на технические вопросы мы отвечаем в течение 48 часов.
Эти условия применяются к нашему стандартному процессу. Фактическое время выполнения заказа, класс точности и расположение энкодера зависят от чертежа и варианта нагрузки, которые вы предоставите.
Закажите изготовление поворотного привода или подшипника по индивидуальным спецификациям.
Сообщите нам вашу нагрузку, скорость и условия эксплуатации — и получите индивидуальное предложение по поворотному приводу или поворотному подшипнику с диапазоном поворота 100–5000 мм и 3D-чертежами в течение 24 часов.
 WhatsApp

 +8613903880726