



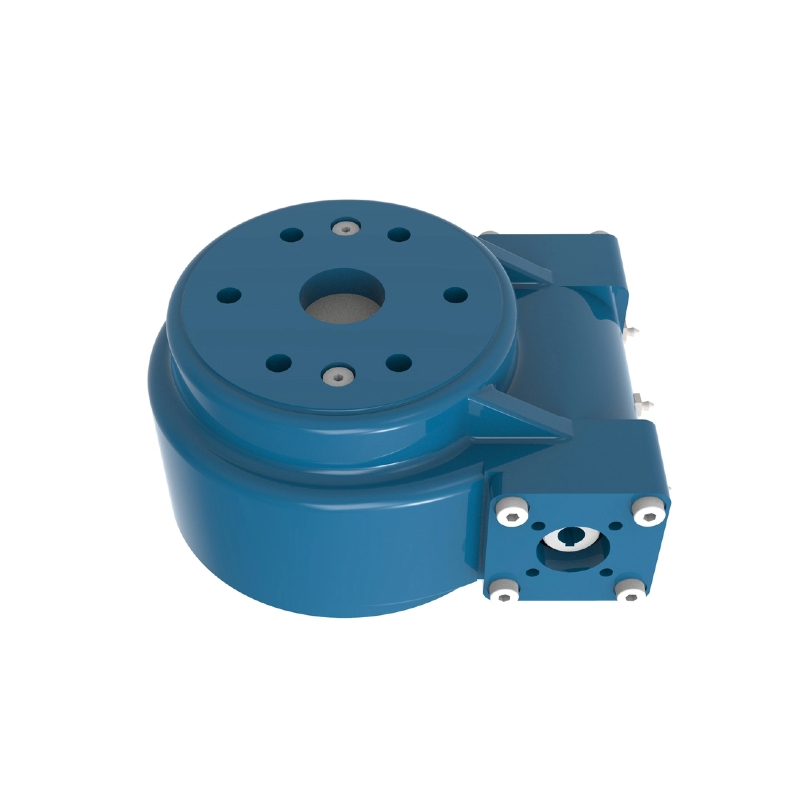
Что такое поворотный привод?Поворотный привод представляет собой компактный, закрытый вращающийся узел, объединяющий поворотный подшипник, редуктор и корпус. Он воспринимает осевые, радиальные и наклонные нагрузки, в то время как двигатель вращает полезную нагрузку.
Вот вопрос, который нам часто задают инженеры по системам управления движением. Вы указали привод с малым люфтом, но время цикла и точность позиционирования практически не изменились. При выборе прецизионного поворотного привода для автоматизации люфт — это самый простой показатель для сравнения в технической документации, но зачастую именно он не является ограничивающим фактором для оси.

Что показывают данные о негативной реакции и что они не учитывают.
Люфт — это потеря хода между боковыми поверхностями зубьев шестерни при изменении направления вращения. Он измеряется при очень малой нагрузке. Он показывает, насколько может сместиться выходной вал, прежде чем зубья шестерни снова соприкоснутся.
Это делает его полезным для осей, которые часто меняют направление вращения или удерживают положение, пока нагрузка меняет направление. В этом случае помогает привод с малым люфтом. Но люфт — это свободный ход, а не упругая деформация. После приложения крутящего момента зубчатая передача, корпус и болтовые соединения деформируются, и эта деформация не отражается на показателе люфта.
Несколько слов о сфере применения. На страницах многих поставщиков, включая нашу, низкий люфт описывается как главное преимущество робототехники, медицинской визуализации и автоматизации. Это говорит о том, как позиционируется продукт на рынке. Это не доказывает, что люфт является основным ограничением для вашей оси. Данная статья представляет собой инженерный анализ, а не исследование рынка, и не опирается на устаревшие отраслевые данные.
Когда низкий люфт не улучшает позиционирование
Как правило, при малом люфте вступают в действие три фактора: податливость при кручении, инерция нагрузки и время стабилизации управления. Они взаимосвязаны, поэтому устранение одного из них без учета остальных часто ничего не меняет. В таблице показано, как каждый из этих факторов проявляется на реальном оборудовании.
| Ограничивающий фактор | То, что вы видите | Почему ужесточение требований к люфту не помогает | Что проверить в первую очередь |
|---|---|---|---|
| Податливость при кручении (крутильная жесткость поворотного привода) | Ошибка позиционирования, возрастающая с увеличением крутящего момента или ускорения; звон после перемещения. | Эффект натяжения — это упругая деформация под действием крутящего момента. Он существует даже тогда, когда люфт близок к нулю. | Запросите данные о жесткости на кручение или крутящем моменте под пиковым значением момента и сравните их с вашим бюджетом погрешностей. |
| Инерция нагрузки автоматизации | Перерегулирование, низкое усиление сервопривода, медленные движения | Инерция и жесткость вместе определяют резонансную частоту. Крепление не изменяет ни один из этих параметров. | Рассчитайте отраженную инерцию и отношение инерции нагрузки к инерции двигателя, включая смещенную оснастку. |
| Контроль времени стабилизации (времени стабилизации по оси вращения) | Итоговое положение правильное, но следующий этап процесса откладывается. | Оседание зависит от полосы пропускания, демпфирования и резонанса, а не от люфта в зубчатой передаче. | Запишите время стабилизации в пределах допустимого диапазона и проверьте настройки фильтра и усиления. |
| Место для обратной связи | Энкодер двигателя сообщает о "нахождении в нужном положении", в то время как выходной сигнал продолжает движение. | Энкодер со стороны двигателя не может отслеживать наматывание шестерен или изгиб крепления. | Сравните положение со стороны двигателя и со стороны выходного вала во время перемещения. |
Вот почему малый люфт не улучшает точность по многим осям. Зависимость проста. Резонансная частота приблизительно равна (1 / 2π) × √(жесткость / инерция). Если удвоить инерцию, частота снизится примерно на 29%. Если учетверить ее, частота уменьшится вдвое.
Более низкий резонанс заставляет сервопривод работать в более узкой полосе пропускания, а более узкая полоса пропускания означает более длительное время стабилизации. Поэтому привод с небольшим люфтом, но умеренной жесткостью, не может быть быстрее, чем привод с меньшим люфтом и большей жесткостью.
Там, где это не применимо.Если ваша ось меняет направление с небольшой амплитудой под небольшой нагрузкой или удерживает положение, когда направление нагрузки меняется, люфт по-прежнему является реальным источником ошибки. Измерьте его, прежде чем игнорировать. В разделах ниже показано, как это сделать.
Закажите изготовление поворотного привода или подшипника по индивидуальным спецификациям.
Сообщите нам вашу нагрузку, скорость и условия эксплуатации — и получите индивидуальное предложение по поворотному приводу или поворотному подшипнику с диапазоном поворота 100–5000 мм и 3D-чертежами в течение 24 часов.
Факторы, влияющие на ситуацию, и альтернативные объяснения
Начните с того, чтобы отделить то, что вы наблюдали, от того, что вы предполагаете. Наблюдаемое: привод с меньшим люфтом не сократил цикл. Возможные объяснения перечислены ниже, и несколько из них могут быть верны одновременно.
- Гибкий корпус и крепление.Неровная монтажная поверхность или болты с неравномерным предварительным натяжением могут создавать дополнительную податливость, которая не учитывается в технических характеристиках шестерни.
- Соответствие требованиям на этапе, предшествующем приводу поворота.Двигатель, муфта или редуктор, расположенные перед входным сигналом, обеспечивают собственное натяжение цепи.
- Смещение или изменение инерции.Инструмент или заготовка, расположенные не по центру, создают большую инерцию, чем указано на паспортной табличке.
- Ограничения настройки.Возможно, для более старого механизма коэффициенты усиления были установлены заниженно и никогда не пересматривались.
- Обратная реакция, которая варьируется в зависимости от круга общения.Зацепление шестерен не одинаково под любым углом, поэтому одна тестовая позиция может не отражать полный ход.
Распространённые ошибки, которые мы видим в технических заданиях:
- Сравнение значений люфта, полученных в различных условиях испытаний.
- Рассматривать «точность» как единое число, а не как отдельные значения потерь движения, жесткости и повторяемости.
- Перед измерением смещения на выходной стороне необходимо модернизировать привод.
- При выборе двигателя необходимо игнорировать инерцию инструмента.
Пошаговый способ найти реальный предел
- Зарегистрируйте переезд.Зафиксируйте команду, положение со стороны двигателя и положение со стороны выхода для получения реального профиля движения.
- Разделите ошибку.Отделите конечную статическую ошибку от времени, затраченного на стабилизацию. У них разные причины.
- Проведите небольшой тест на обратимость.Измерьте потери хода на выходе. Если они невелики по сравнению с вашим допустимым уровнем погрешности, люфт не является пределом.
- Найдите резонанс.Используйте тест на ступенчатую характеристику или частотную характеристику. Сравните результат с вашей оценкой, полученной на основе жесткости и инерции.
- Выберите рычаг.Увеличьте жесткость, уменьшите инерцию, перенесите обратную связь на выход или выполните перенастройку. Меняйте привод только в том случае, если это необходимо.
Ограничением этого метода является доступность. Если машина еще не построена, вы не сможете зарегистрировать перемещение. В этом случае запросите у поставщика данные о жесткости и выполните расчет инерции, прежде чем утверждать проект.
Что спросить у поставщика приводов поворота перед покупкой?
Ваши вопросы должны соответствовать решениям, на которые они влияют. Используйте этот контрольный список.
- Жесткость на кручение или крутящий момент при номинальном крутящем моменте.Это определяет, сможет ли накопитель выполнить расчет допустимых ошибок под нагрузкой.
- Условия испытания на люфт.Спросите, где проводились измерения и различаются ли результаты по всему кругу.
- Тип шестерни.Ачервячный привод поворотаОбеспечивает самозапирание и компактную упаковку.цилиндрический привод поворотаПодходит для осей, где эффективность и обратное вращение имеют большее значение. В целом, ни один из вариантов не лучше другого.
- Метод контроля.Уточните, как проверяется каждый компонент.контроль качества поворотного приводаВ процессе производства используется трехкоординатная координатно-измерительная машина (CMM), а завод сертифицирован по стандарту ISO 9001:2015.
- Требования к монтажу.Плоскостность и предварительная затяжка болтов влияют на жесткость в полевых условиях.
Для сравнения, вот три реальных случая из компании Luoyang Slewring Bearing Co., Ltd. Они демонстрируют уровни точности, указанные покупателями. Они не доказывают результаты по времени цикла и не отражают рыночную тенденцию.
- Производитель автоматизированного оборудования из Манчестера, Великобритания, заказал 100 единиц этого оборудования.Поворотный привод SP-I(модель SP-I 0841-32.1) для автоматизированных систем поворотных платформ.
- Производитель лесозаготовительной техники из Британской Колумбии, Канада, заказал 30 единиц двухчервячных передач WED14-86-25BHR.5 для грейферных машин с точностью 0,13° или выше. См. нашидвойной червячный поворотный приводдиапазон.
- Южнокорейский производитель портового оборудования разместил повторный заказ на 20 червячных передач WEA9-62-25HR для портовых кранов, обеспечивающих точность позиционирования 0,15° или лучше, степень защиты IP65 и самоблокировку.
Если вашей оси требуется другая жесткость, передаточное отношение или интерфейс,модифицированный поворотный приводВозможно, размер будет лучше, чем тот, что указан в каталоге. Наш стандартный минимальный объем заказа составляет 1 комплект, а для индивидуальных заказов — 5 комплектов. Мы можем предоставить техническое предложение в течение 24 часов, а также предлагаем возможность быстрого прототипирования за 3 дня для оценки.
Неопределенность и сигналы, которые могут изменить оценку
В настоящее время нет общедоступных данных, на которые мы могли бы сослаться, чтобы показать, как часто люфт является истинным пределом для осей автоматизации. Ответ зависит от вашей инерции, вашего сервопривода и способа крепления. Рассматривайте эту статью как основу для тестирования, а не как окончательный вывод.
Эти сигналы изменили бы вывод:
- Потери в выходных данных близки к вашему бюджету ошибок.Люфт является пределом, и использование привода с меньшим люфтом оправдано.
- Измеренная резонансная частота находится вблизи полосы пропускания вашего сервопривода.Предел — это жесткость или инерция. Обратите внимание на размер привода, тип шестерни или конструкцию крепления.
- Устойчивость улучшается после перенастройки или использования энкодера на выходе.Проблема была не в механизме.
- Ошибка проявляется только под одним углом.Перед заменой изделия проверьте неравномерность зацепления шестерен и плоскостность монтажа.
При запросе у поставщика ценового предложения на прецизионный поворотный привод для автоматизации, укажите момент инерции нагрузки, пиковый крутящий момент, профиль перемещения, диапазон допусков и интерфейс крепления. Имея эти пять параметров, инженер сможет оценить, влияет ли на время цикла жесткость, люфт или что-то вне привода. Наша техническая поддержка в течение 48 часов и расширенная 2-летняя гарантия качества распространяются на подтвержденные заказы.
Закажите изготовление поворотного привода или подшипника по индивидуальным спецификациям.
Сообщите нам вашу нагрузку, скорость и условия эксплуатации — и получите индивидуальное предложение по поворотному приводу или поворотному подшипнику с диапазоном поворота 100–5000 мм и 3D-чертежами в течение 24 часов.
 WhatsApp

 +8613903880726